마이크 하나로 충분한가요? 단일 마이크와 마이크 배열의 잡음 제거 차이
마이크 하나로 잡음 제거가 가능한가요? 단일 마이크와 빔포밍 마이크 배열의 원리 차이, 제품 조건별 적합한 방식을 설명합니다. 마이크 구성을 결정하는 판단 기준을 확인하세요.

마이크 하나로 충분한가요? 단일 마이크와 마이크 배열의 잡음 제거 차이
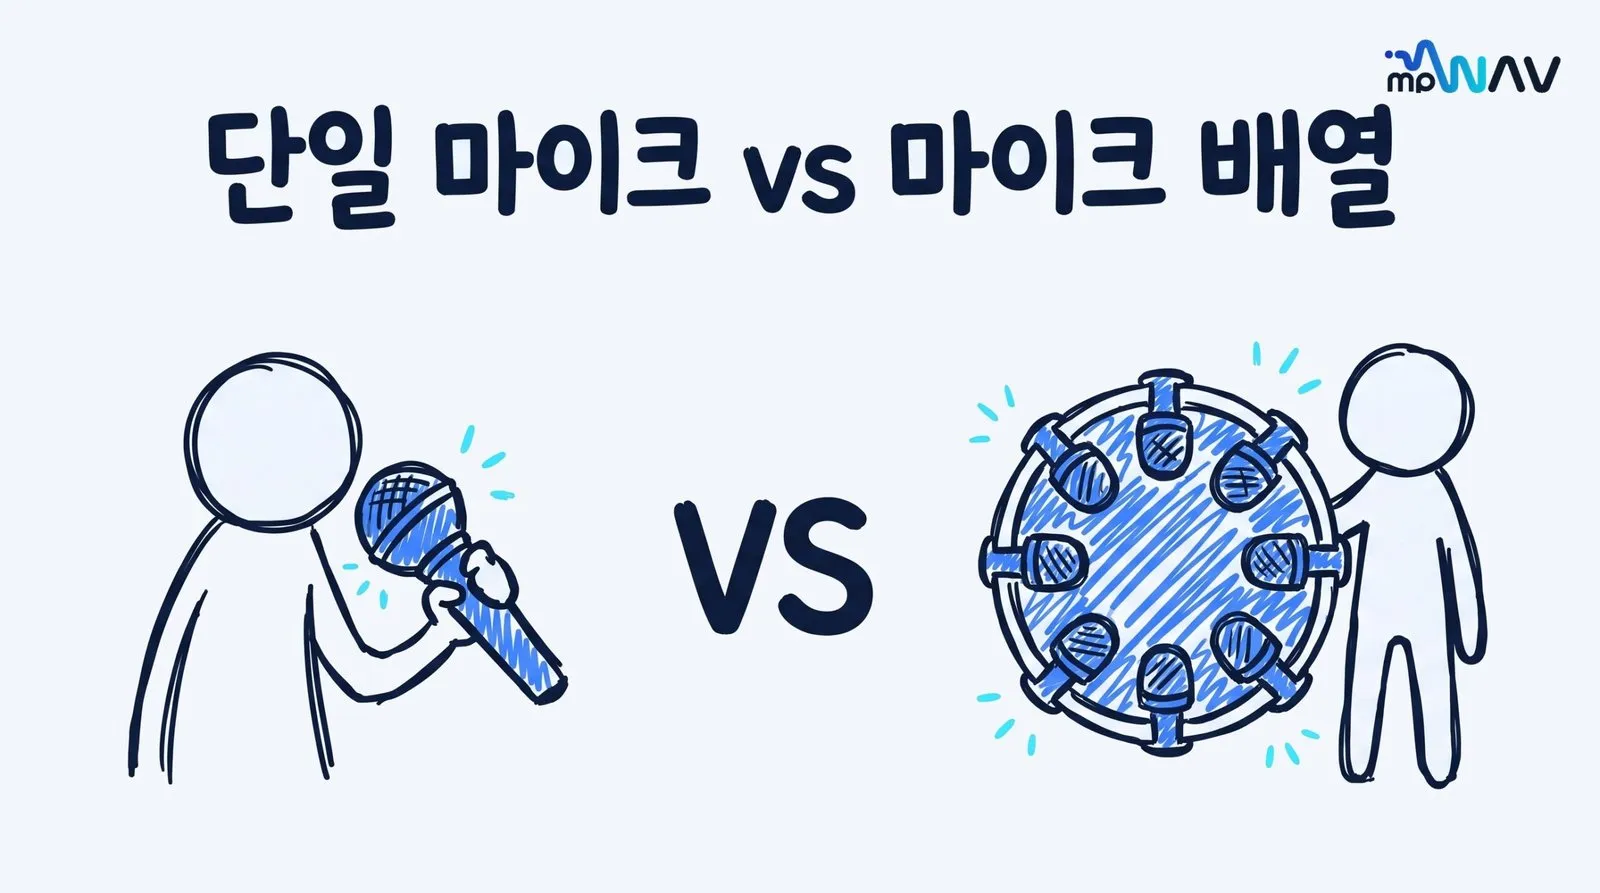
마이크 하나로도 잡음 제거는 가능해요. 다만 마이크 배열(빔포밍)과는 제거할 수 있는 소음의 유형과 범위가 달라요. 제품의 크기, 마이크를 놓을 수 있는 공간, 사용 환경의 소음 특성에 따라 적합한 방식이 달라지기 때문에, "어느 쪽이 무조건 낫다"는 답은 없습니다.
이어버드에는 마이크가 하나 또는 두 개 들어가고, 스마트 스피커에는 네 개에서 여덟 개까지 들어가요. 둘 다 "잡음 제거"를 한다고 하지만, 작동 원리가 다르기 때문에 결과도 달라요. 이 글에서는 두 방식의 차이를 설명하고, 제품에 맞는 방식을 고르는 판단 기준을 정리해요.
현장에서 음성인식이 실패하는 원인을 먼저 진단하고 싶다면, 입력 신호 확인부터 시작하는 방법을 먼저 읽어보세요.
단일 마이크 잡음 제거는 어떻게 작동하나요
단일 마이크 잡음 제거는 하나의 마이크가 받은 신호에서 시간과 주파수 정보를 분석하여, 목표 음성과 잡음을 분리하는 방식입니다.
원리를 간단히 설명하면 이래요. 마이크에 들어온 소리를 시간-주파수 영역으로 변환하면, 음성과 잡음은 서로 다른 패턴을 보여요. 사람 목소리는 특정 주파수 대역에서 규칙적인 패턴(조화 구조)이 나타나고, 배경 소음은 비교적 넓은 대역에 퍼져 있어요. 이 차이를 이용해서 잡음 성분을 줄이고 음성 성분을 남기는 거예요.
최근에는 딥러닝 기반 모델이 이 분리를 더 정교하게 수행합니다. 학습 데이터에 포함된 소음 유형에 대해서는 기존 통계적 방법보다 나은 결과를 보여주는 경우가 많아요.
mpWAV의 mpNC 모듈이 이 방식에 해당해요. 마이크 하나만으로 동작하기 때문에 이어버드, 웨어러블, 소형 IoT 기기처럼 마이크 배열을 위한 물리적 공간이 없는 제품에 적합합니다.
단일 마이크의 한계
마이크가 하나이므로 소리가 어느 방향에서 오는지 알 수 없어요. 공간 정보 없이 시간-주파수 패턴만으로 분리하기 때문에, 다음 상황에서 한계가 있습니다.
- 목표 음성과 비슷한 주파수의 소음: 옆 사람의 대화처럼 음성과 음성이 겹치면 분리가 어려워요
- 갑자기 변하는 소음: 문이 닫히는 소리, 물건 떨어지는 소리 같은 충격성 소음은 패턴 분석이 어려워요
- 먼 거리의 음성: 사용자가 멀리 있으면 음성 신호 자체가 약해져서, 잡음과의 구분이 더 어려워져요
이런 상황이 자주 발생하는 환경이라면, 단일 마이크만으로는 충분하지 않을 수 있어요.
빔포밍 마이크 배열은 뭐가 다른가요
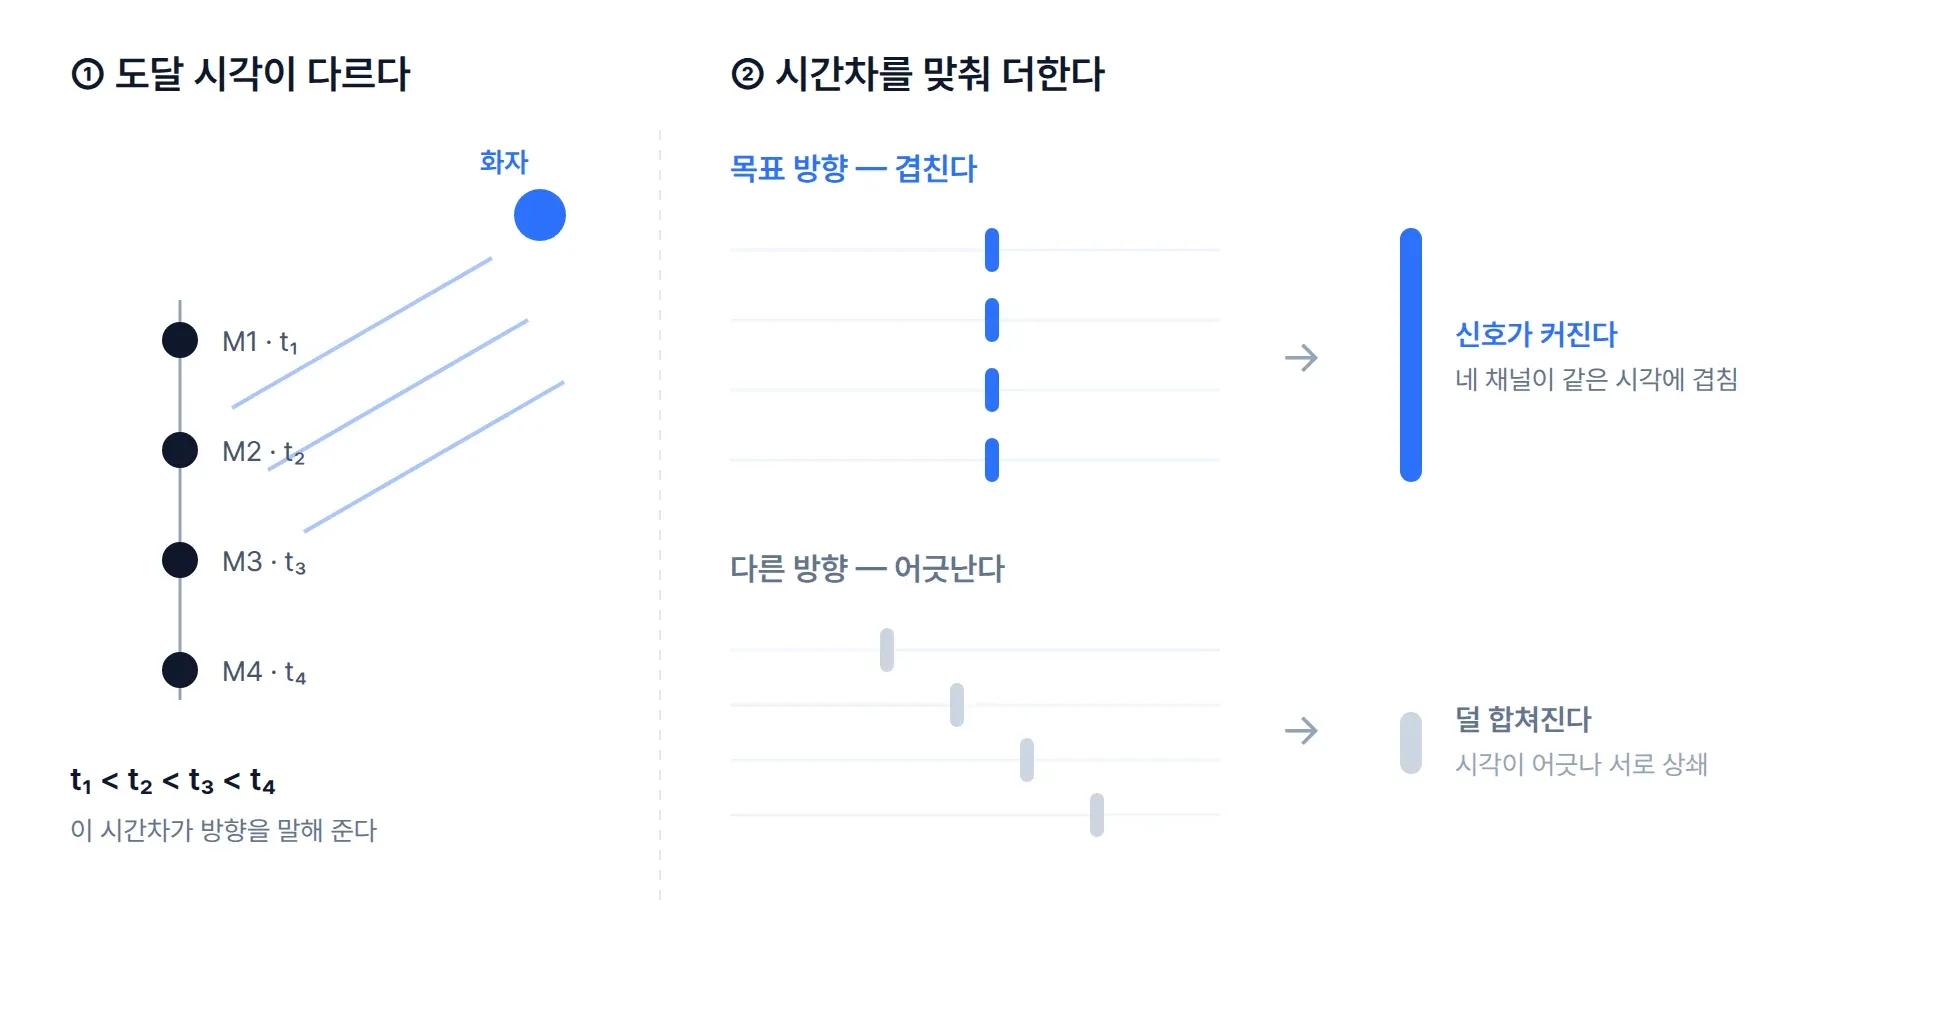
마이크를 여러 개 일정한 간격으로 배치하면, 각 마이크에 소리가 도달하는 시간 차이(time difference of arrival)를 측정할 수 있어요. 이 시간 차이를 이용하면 소리가 어느 방향에서 오는지 알 수 있습니다. 이것이 빔포밍(beamforming)의 핵심 원리예요.
빔포밍은 특정 방향에서 오는 소리를 강조하고, 다른 방향의 소리를 줄여요. 마치 마이크가 특정 방향을 "바라보는" 것처럼 동작합니다. 이 때문에 단일 마이크가 구분하기 어려운 상황에서 차이가 나요.
- 옆 사람의 대화: 방향이 다르면 공간 필터링으로 억제할 수 있어요
- 먼 거리의 음성: 목표 방향의 신호를 강조해서 SNR(신호 대 잡음비)을 높일 수 있어요
- 여러 방향의 소음: 목표 방향 외의 소음을 동시에 줄일 수 있어요
mpWAV의 mpBeamforming 모듈이 이 방식에 해당합니다. IEEE/ACM Transactions on Audio, Speech, and Language Processing에 게재된 기술 기반이에요.
빔포밍 마이크 배열의 조건
빔포밍이 제대로 동작하려면 물리적 조건이 필요해요.
- 마이크 수: 최소 2개. 마이크가 많을수록 방향 분해능이 높아지지만, 비용·공간·전력도 늘어나요
- 마이크 간격: 목표 주파수 대역에 맞는 간격이 필요합니다. 간격이 너무 좁으면 저주파 방향 분해능이 떨어지고, 너무 넓으면 고주파에서 공간 에일리어싱(spatial aliasing)이 발생해요
- 배치 공간: 마이크 배열을 위한 물리적 공간이 제품에 있어야 해요
- 캘리브레이션: 마이크 간 감도 차이가 크면 빔 패턴이 틀어지므로, 마이크 매칭이나 보정이 필요해요
이어버드나 소형 웨어러블처럼 마이크 배열을 위한 공간이 없는 제품에서는 빔포밍을 적용하기 어렵습니다.
에코가 있으면 잡음 제거만으로 부족해요
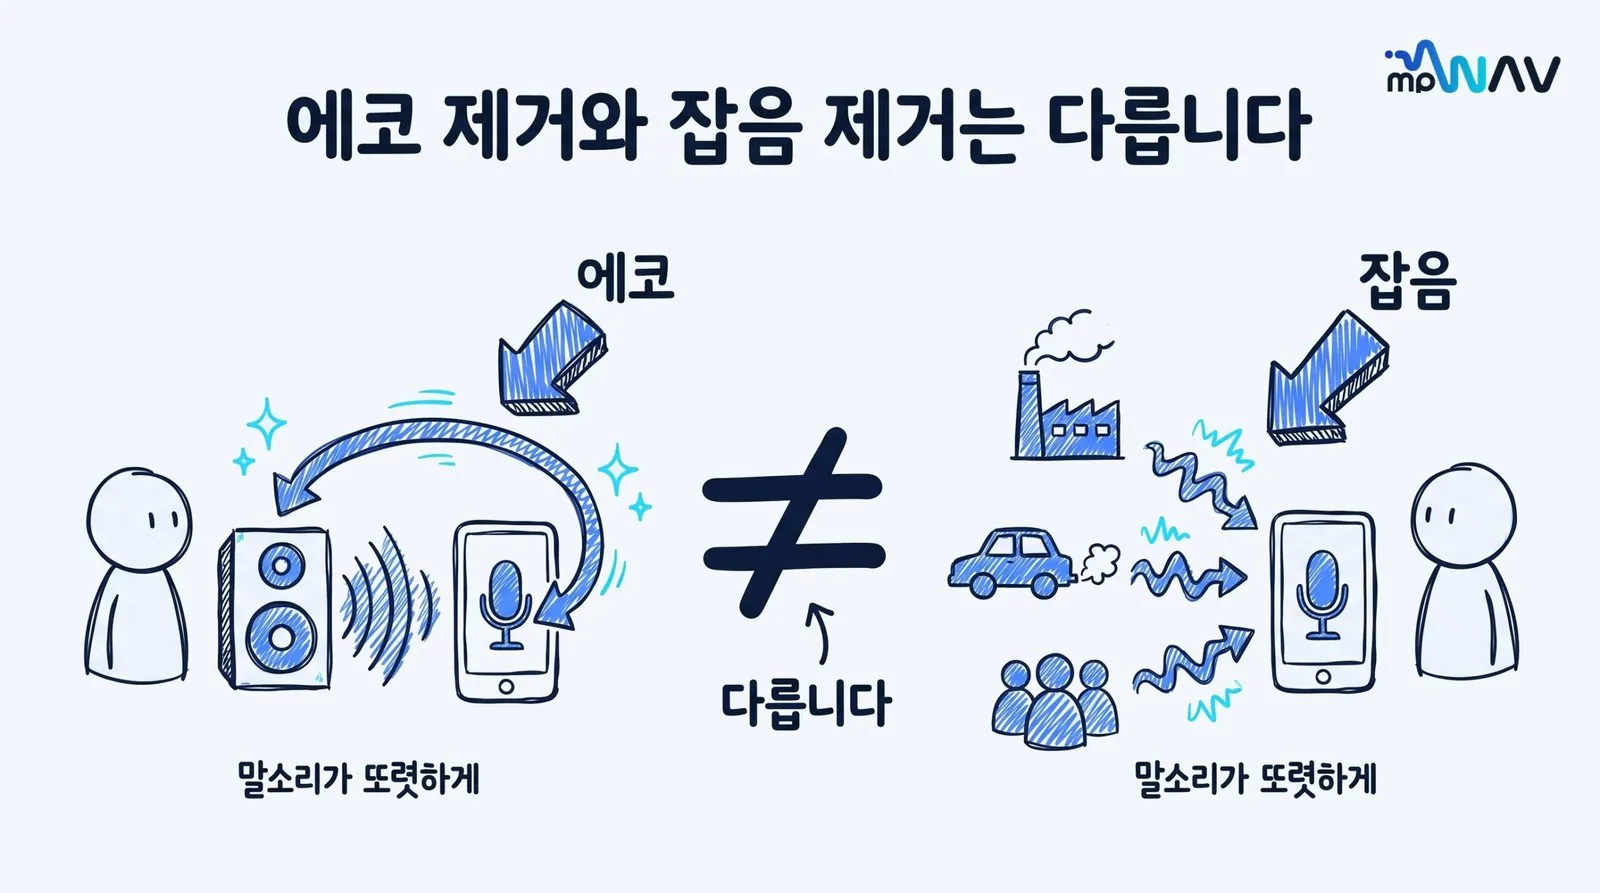
잡음 제거(NC)와 에코 제거(AEC)는 다른 문제입니다. 잡음은 외부에서 들어오는 간섭이고, 에코는 기기 자신의 스피커 출력이 마이크에 되돌아오는 현상이에요.
스피커와 마이크가 같은 기기에 있는 제품(키오스크, 스마트 스피커, 로봇 등)에서는 에코와 잡음이 동시에 발생해요. 이 경우 잡음 제거만으로는 문제가 해결되지 않습니다.
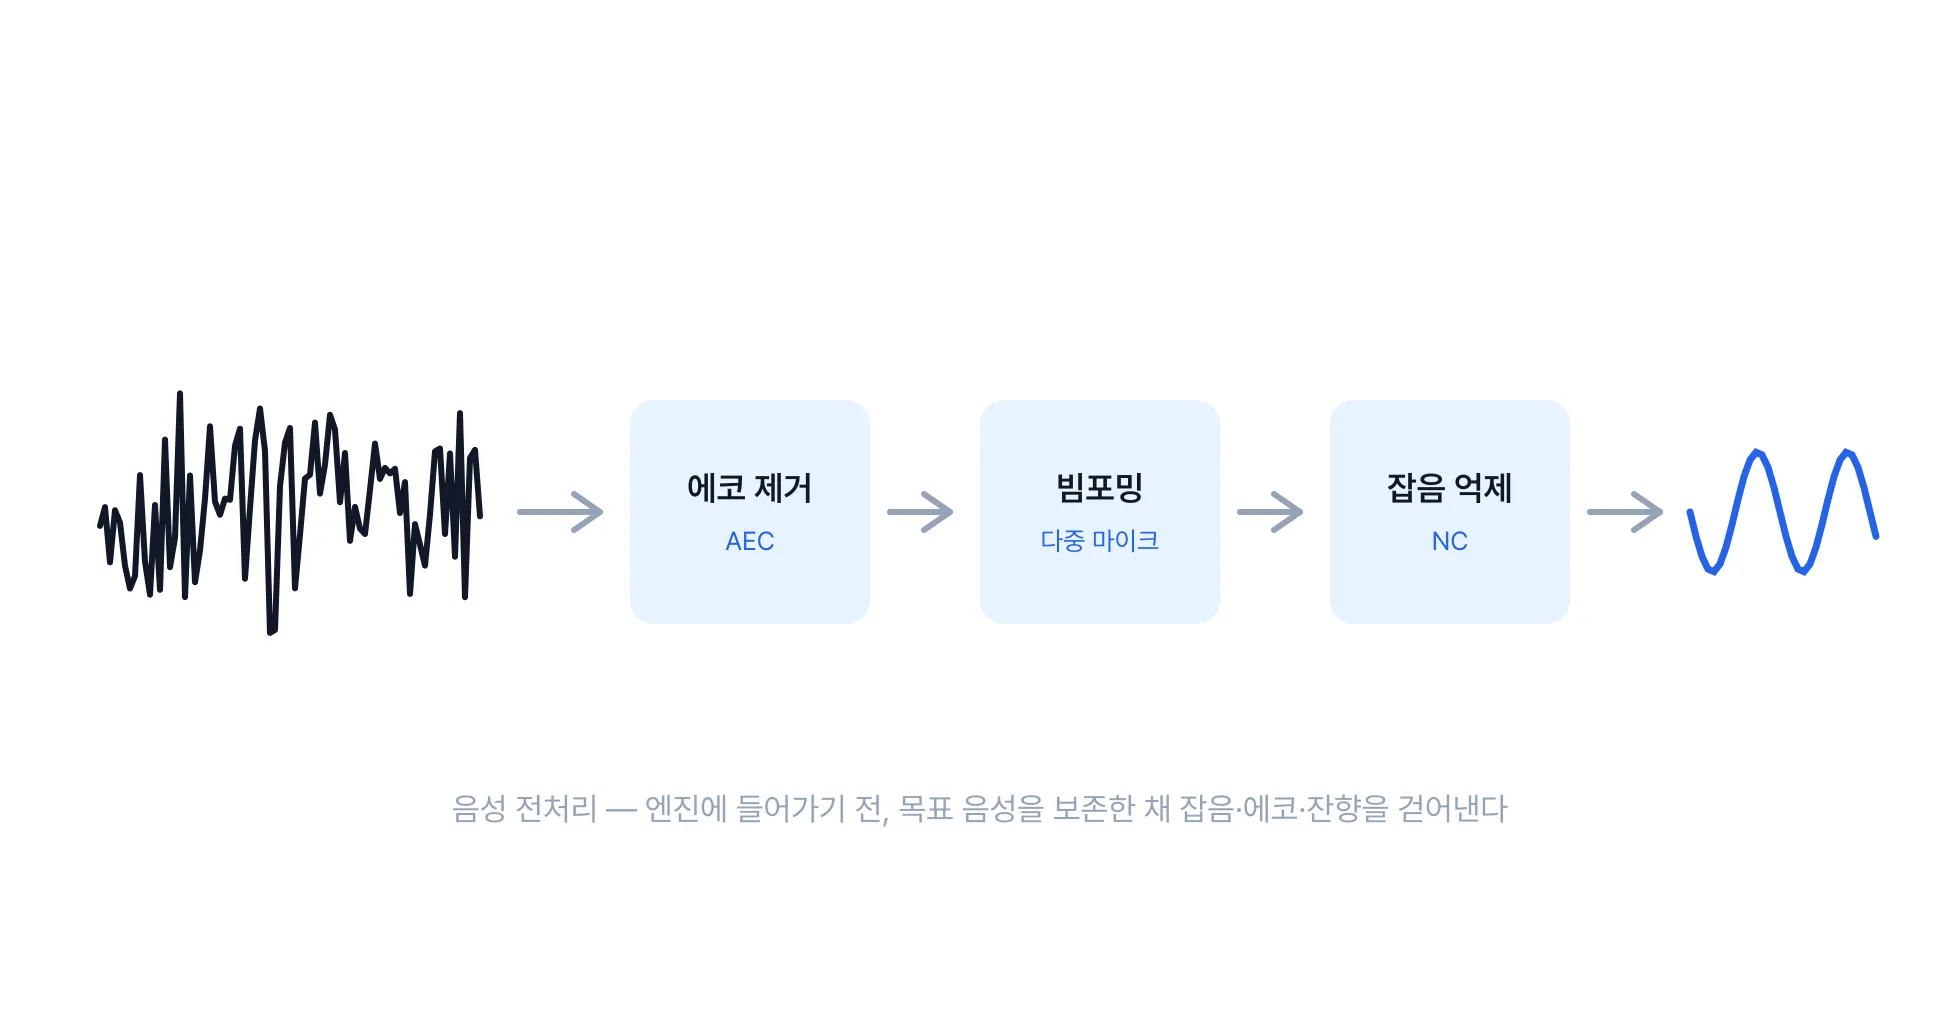
mpWAV의 mpAB 모듈은 mpAEC(에코 제거)와 mpBeamforming(빔포밍)을 통합한 구성이에요. 에코를 먼저 제거한 뒤 빔포밍으로 잡음을 줄이는 순서로 동작합니다. 2025년 산업통상자원부 NET(신기술) 인증을 받았고, TTA 공인 시험에서 mpAB 모듈 기준으로 42.088 dB의 스테레오 에코·잡음 억제 성능이 측정되었습니다(TTA 시험성적서, 2023, 중기부 디딤돌 과제).
이 수치는 mpAB 모듈의 시험 결과이며, 단일 마이크 잡음 제거(mpNC)나 빔포밍 단독(mpBeamforming)의 성능 수치는 아닙니다. 음성인식 정확도 향상을 직접 의미하지도 않아요.
에코 없이 잡음만 있는 환경이라면 mpNC(단일 마이크) 또는 mpBeamforming(다중 마이크)만으로도 충분할 수 있어요. 에코와 잡음이 동시에 있다면 통합 구성이 필요한지 확인이 필요합니다.
범용 WebRTC AEC 모듈의 한계가 궁금하다면, 이 글을 참고하세요.

우리 제품에 맞는 방식은? 판단 기준 표
아래 표는 제품의 물리적 조건과 사용 환경에 따라 어떤 방식이 적합한지 정리한 것입니다. 제품 설계 초기에 방향을 잡을 때 참고하세요.
| 제품 조건 | 주된 소음 유형 | 적합한 방식 | 이유 |
|---|---|---|---|
| 이어버드·웨어러블 (마이크 1개, 사용자 가까움) | 배경 소음 (거리·바람) | 단일 마이크 잡음 제거 | 마이크 배열 공간 없음, 사용자 거리 가까워 SNR 양호 |
| 소형 IoT 기기 (마이크 1-2개, 저전력) | 생활 소음 | 단일 마이크 잡음 제거 | 전력·공간 제약, 비교적 가까운 사용 거리 |
| 스마트 스피커 (마이크 4개 이상, 원거리) | 음악 에코 + 생활 소음 | 에코 제거 + 빔포밍 (통합) | 스피커 에코 + 원거리 음성 → 두 가지 동시 처리 필요 |
| 키오스크 (스피커 내장, 공공장소) | 에코 + 주변 대화 + 환경 소음 | 에코 제거 + 빔포밍 (통합) | 스피커 안내음 에코 + 다방향 소음 |
| 로봇 (마이크 배열 가능, 모터 소음) | 자기 소음(ego-noise) + 환경 소음 | 빔포밍 + 자기 소음 제거 | 모터 소음은 방향이 고정적 → 빔포밍 효과적 |
| 차량 (마이크 배열 가능, 주행 소음) | 로드노이즈 + 에코(카오디오) | 에코 제거 + 빔포밍 (통합) | 넓은 주파수 대역의 소음 + 카오디오 에코 |
| 회의실 기기 (마이크 배열, 다중 화자) | 겹친 발화 + 반향 | 빔포밍 + 음성 분리 | 여러 화자 방향 구분 + 동시 발화 분리 |
| 조용한 환경의 전용 기기 | 거의 없음 | 전처리 불필요할 수 있음 | 소음이 적으면 엔진 자체 성능으로 충분 |
주의: 이 표는 일반적인 기술 원리에 기반한 방향 안내입니다. 실제 제품에서의 성능은 마이크 종류, 배치, 소음 조건, 인식 엔진 특성 등에 따라 달라지므로, 정확한 판단은 실측(PoC)이 필요해요.
마이크 배열이 과할 수 있는 경우
모든 제품에 마이크 배열이 필요한 것은 아닙니다. 다음 경우에는 단일 마이크만으로 충분하거나, 마이크 배열보다 다른 접근이 나을 수 있어요.
- 사용자가 마이크에 가까운 경우: 이어버드, 헤드셋, 핸드헬드 기기처럼 마이크와 입 사이 거리가 짧으면, 음성 신호가 충분히 크기 때문에 단일 마이크 잡음 제거만으로 좋은 결과를 얻을 수 있어요
- 전력·비용 제약이 큰 경우: 마이크 배열은 마이크 수만큼 ADC 채널과 연산량이 늘어나요. 배터리 구동 소형 기기에서는 이 부담이 클 수 있습니다
- 환경 자체를 개선할 수 있는 경우: 흡음재 설치, 스피커 위치 변경, 마이크 위치 조정 같은 물리적 환경 개선이 가능하다면, 전처리를 추가하는 것보다 효과적일 수 있어요
- 소음이 거의 없는 전용 공간: 조용한 검사실, 전용 부스처럼 소음이 통제된 환경에서는 전처리 자체가 필요하지 않을 수 있어요
다음 단계
마이크 구성을 결정하기 전에 다음 정보를 정리하면 판단이 쉬워져요.
- 제품의 마이크 현황: 현재 마이크 수, 배치, 종류(MEMS, ECM 등)
- 마이크 배열을 위한 물리적 여유: 추가 마이크를 배치할 공간이 있는지
- 주된 소음 유형: 위 판단 기준 표에서 해당하는 환경
- 에코 유무: 제품에 스피커가 내장되어 있는지
- 사용자와 마이크 거리: 일반적인 사용 시나리오에서의 거리
- 전력·비용 제약: 마이크 추가에 따른 전력·비용 증가가 허용 가능한지
이 정보가 정리되면, 단일 마이크 잡음 제거와 마이크 배열 빔포밍 중 어떤 방향이 적합한지 첫 판단을 할 수 있어요. 실제 성능은 제품 환경에 따라 달라지기 때문에, 최종 결정 전에 실측(PoC)으로 확인하는 것을 권장합니다.
음성 전처리의 기본 개념이 궁금하다면, 이 글을 참고하세요.
제품의 마이크 구성과 사용 환경을 정리해서 문의하면, PoC 단계에서 어떤 구성이 적합한지 확인할 수 있습니다.
관련 글
- 음성인식이 현장에서 안 될 때, 입력 신호부터 확인하세요, 마이크 구성을 결정하기 전에, 현장 실패 원인을 먼저 진단하는 방법
- 음성 전처리란 무엇인가?, 전처리의 기본 개념과 역할
- 음성인식 엔진을 바꾸지 않고 인식률만 높일 수 있나요?, 기존 ASR을 유지하면서 전처리를 추가하는 방법
- 로봇은 왜 자기 소리 때문에 사람 말을 놓치는가, 로봇 환경에서 마이크 배열이 필요한 이유
- WebRTC AEC로 에코가 안 잡힐 때, 범용 에코 제거의 한계와 전용 AEC의 차이
자주 묻는 질문
단일 마이크로도 잡음 제거가 되나요?
네, 가능합니다. 단일 마이크 잡음 제거는 시간-주파수 영역에서 목표 음성과 잡음을 분리하는 방식입니다. 다만 소리의 방향을 구분할 수 없어서, 음성과 비슷한 주파수의 소음(옆 사람 대화 등)이나 먼 거리의 음성에서는 한계가 있습니다.
빔포밍 마이크 배열에 마이크가 최소 몇 개 필요한가요?
최소 2개입니다. 마이크가 많을수록 방향 분해능이 높아지지만, 비용·공간·전력도 함께 늘어납니다. 스마트 스피커는 보통 4~8개, 키오스크는 2~4개를 사용하며, 제품의 물리적 조건에 따라 적정 수를 결정해야 합니다.
에코 제거와 잡음 제거는 같은 건가요?
아닙니다. 잡음 제거(NC)는 외부에서 들어오는 간섭을 줄이는 것이고, 에코 제거(AEC)는 기기 자체 스피커 출력이 마이크에 되돌아오는 신호를 제거하는 것입니다. 스피커가 내장된 키오스크, 스마트 스피커, 로봇 같은 기기에서는 에코와 잡음이 동시에 발생하므로 두 가지를 함께 처리해야 합니다.